Ejercicios de simulación para AUV/ROV: 6 escenarios de entrenamiento antes de las pruebas en mar real
News Details
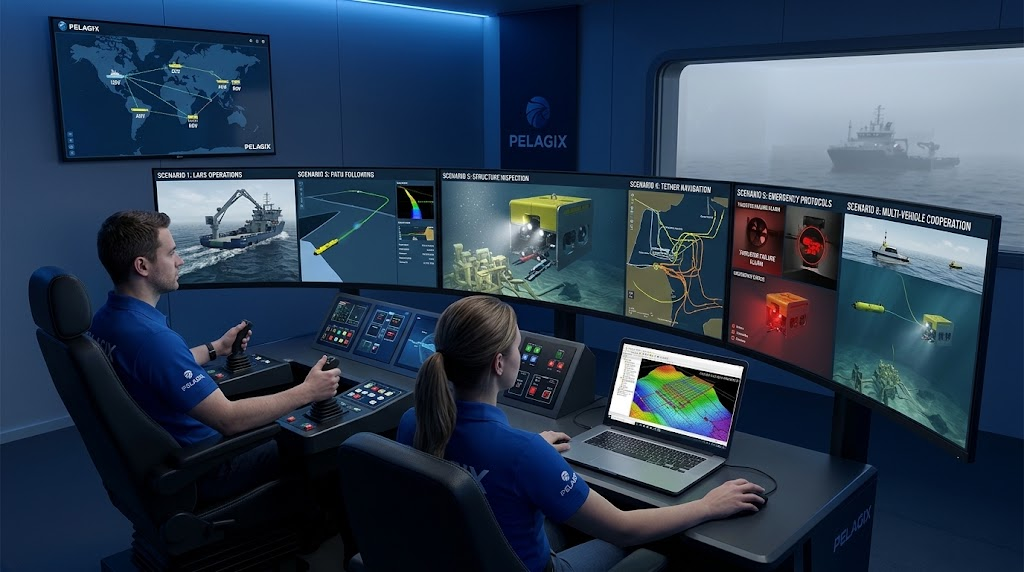
Desplegar robots submarinos en el océano siempre es emocionante, pero también conlleva riesgos reales. Fletar barcos costa afuera cuesta mucho dinero cada día. Además, las olas fuertes y las corrientes profundas pueden dañar fácilmente equipos costosos. Debido a estos desafíos, los equipos deben prepararse a fondo mucho antes de llegar al muelle de lanzamiento. Afortunadamente, las pruebas virtuales permiten a los pilotos e ingenieros practicar de forma segura en tierra.
Antes de enviar el equipo a gran profundidad, los operadores dependen enormemente de las herramientas de software modernas. Un programa bien diseñado de entrenamiento de simulador ROV permite a los pilotos practicar maniobras difíciles y manejar emergencias sorpresivas sin ningún riesgo. Al mismo tiempo, el uso de plataformas realistas de simulación de robots submarinos ayuda a los ingenieros a probar la física del vehículo y las reacciones de los sensores en condiciones submarinas adversas. En esta guía, analizaremos seis escenarios de entrenamiento esenciales que cada equipo debe ejecutar antes de realizar pruebas marinas en vivo.
Escenario 1: Operaciones de lanzamiento y recuperación
Lanzar un robot submarino desde un barco de soporte suele ser la parte más peligrosa de una misión. Las olas fuertes y el movimiento del barco pueden hacer que un vehículo oscile violentamente contra el casco del buque. Por lo tanto, practicar este paso en un espacio virtual es fundamental para la seguridad de la tripulación.
Mediante el uso de un simulador USV AUV ROV integrado, los pilotos pueden practicar los pasos de lanzamiento y recuperación en condiciones marítimas adversas. El software imita la acción real de las olas, la velocidad del cabestrante y la tensión del cable. Como resultado, los miembros de la tripulación pueden dominar su ritmo y el manejo del cable antes de pisar una cubierta mojada.
Escenario 2: Seguimiento de rutas autónomas y evitación de obstáculos
Navegar cerca de estructuras de aguas profundas requiere mucho cuidado y precisión exacta. Antes de que un vehículo submarino autónomo (AUV) nade cerca de tuberías o plataformas petrolíferas, su software de navegación necesita pruebas exhaustivas.
Los operadores utilizan AUV software de planificación de misiones para dibujar cuadrículas de búsqueda, marcar puntos de ruta y establecer límites de profundidad. Durante la prueba, los ingenieros observan cómo reacciona el vehículo cuando los sensores de sonar detectan obstáculos no mapeados, como escombros caídos o redes de pesca viejas. Pelagix crea soluciones submarinas de alto rendimiento que se integran a la perfección con el software de planificación, lo que facilita la transición de la planificación virtual a la navegación en el mundo real.
Escenario 3: Inspección de estructuras submarinas complejas
Inspeccionar estructuras de aguas profundas, como aerogeneradores marinos o válvulas de petróleo submarinas, requiere manos firmes. Los pilotos deben flotar cerca de las enormes patas de acero en aguas oscuras sin hacer contacto. Un solo error puede destruir las lentes de las cámaras o interrumpir las señales del sonar.
A través de ejercicios realistas de simulación AUV ROV, los pilotos practican mantenerse inmóviles en espacios reducidos. El simulador reproduce la respuesta del propulsor, la resistencia del agua y los flujos de video en vivo. En consecuencia, los pilotos aprenden a volar usando solo pantallas de sonar y cámara, lo que los prepara para recopilar datos de inspección limpios durante las salidas al océano en vivo.
Escenario 4: Gestión del cable de amarre y navegación por línea de flujo
Para los robots submarinos con cable, mantener los cables despejados es un desafío constante. Los cables umbilicales largos pueden engancharse en estructuras submarinas afiladas. Además, las fuertes corrientes de aguas profundas pueden generar una resistencia excesiva del cable, que desvía a la máquina de su curso previsto.
El uso de un programa dedicado de entrenamiento de simulador ROV ayuda a los pilotos a dominar el control del cable bajo corrientes de agua cambiantes. En el entorno virtual, los operadores practican volar alrededor de tuberías submarinas sin enredar el cable. Aprenden a leer la tensión del cable, controlar la velocidad del cabestrante y ajustar la potencia del propulsor para mantener el vehículo estable.
Escenario 5: Protocolos de emergencia y fallos del sistema
En el océano profundo, los problemas con el equipo eventualmente ocurrirán. Los propulsores pueden obstruirse, las señales de control pueden perderse y los sensores de agua pueden activar alarmas. La forma en que un piloto o un programa de software reacciona en los primeros segundos determina si el robot regresa a salvo.
Ejecutar una simulación de robot submarino con fallas sorpresivas en el hardware permite a los equipos practicar simulacros de emergencia de forma segura. Los instructores pueden apagar a distancia los propulsores, activar alertas de fugas de agua o cortar las comunicaciones. Los pilotos entonces practican el cambio a control manual, soltando pesos de emergencia o iniciando modos de auto-retorno. Pelagix diseña sistemas submarinos con características de seguridad integradas, garantizando que los vehículos puedan recuperarse sin problemas cuando surjan problemas reales.
Escenario 6: Operaciones cooperativas con múltiples vehículos
Las misiones marinas modernas dependen cada vez más de varias plataformas robóticas que trabajan en equipo. Por ejemplo, un buque de superficie no tripulado (USV) podría permanecer en la superficie para enviar señales satelitales. Bajo la superficie, un AUV recopila datos cartográficos mientras un robot con cable realiza reparaciones físicas.
Al utilizar un simulador USV AUV ROV para varios vehículos, los operadores pueden probar los enlaces de comunicación y los flujos de trabajo compartidos entre las unidades de superficie y de aguas profundas. El equipo practica el seguimiento de las posiciones de los vehículos a través de módems acústicos, actualizando los planes de ruta a mitad de la inmersión y coordinando las tareas del grupo. Al final, este trabajo en equipo fluido garantiza que las máquinas de superficie y submarinas funcionen juntas sin demoras durante las pruebas reales.
Conclusión
Realizar pruebas virtuales exhaustivas es la forma más segura e inteligente de proteger los equipos submarinos. Desde probar la lógica de ruta en software de planificación de misiones AUV hasta dominar ejercicios de simulación AUV ROV de alto riesgo, la práctica virtual elimina errores costosos antes de entrar al agua. Invertir tiempo en flujos de trabajo de simulación completos genera una operación submarina más segura, rápida y confiable.


