Preguntas frecuentes sobre ROV: vehículos submarinos operados por control remoto
News Details
1. ¿Qué es un ROV?
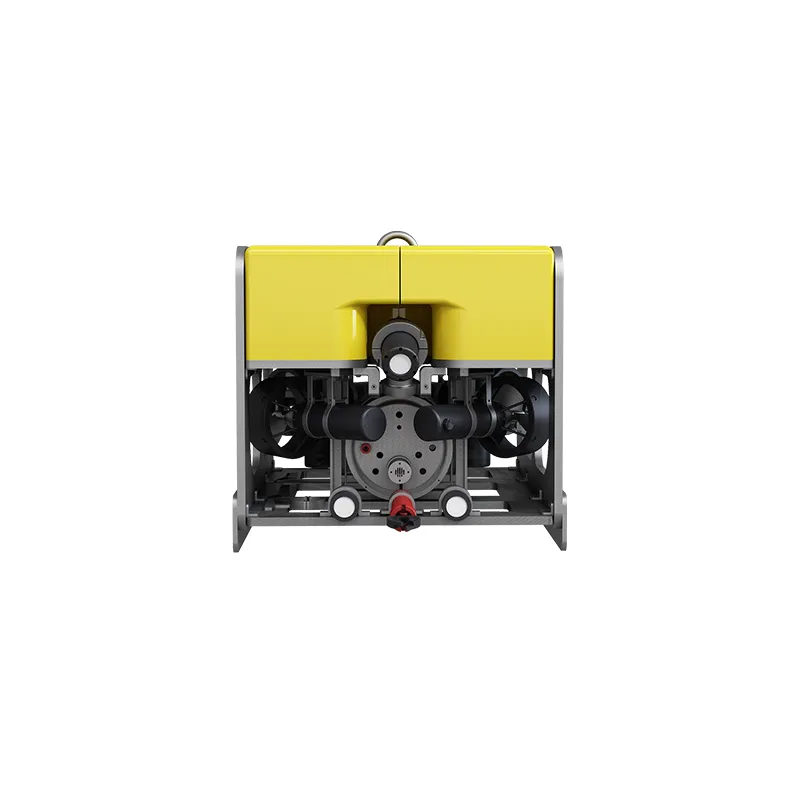
Un ROV, o vehículo operado remotamente, es un vehículo submarino no tripulado controlado por un operador desde la superficie. Está conectado a una estación de control en la superficie mediante un umbilical, que transporta señales de comunicación y, según el sistema, energía eléctrica.
Equipado con cámaras, luces y otras herramientas específicas para la misión, un ROV permite a los operadores observar y trabajar bajo el agua sin tener que entrar ellos mismos en el agua.
2. ¿Cuál es la diferencia entre un ROV y un AUV?
Un ROV generalmente es controlado por un operador en tiempo real a través de un umbilical. Es muy adecuado para tareas que requieren vídeo en directo, inspección detallada o interacción directa con objetos submarinos.
Un AUV, o vehículo submarino autónomo, normalmente sigue una misión programada con intervención limitada desde la superficie. Los AUV se utilizan a menudo para la cartografía del fondo marino, estudios marinos y recopilación de datos en zonas más extensas.
Ambas tecnologías también pueden trabajar juntas. Por ejemplo, un AUV puede estudiar primero una zona, mientras que un ROV puede inspeccionar posteriormente los lugares seleccionados con mayor detalle.
3. ¿Para qué se utilizan los ROV?
Los ROV dan soporte a una amplia gama de actividades de inspección, investigación e ingeniería submarina, entre las que se incluyen:
- Inspección de presas, embalses y estructuras submarinas
- Inspección de tuberías e infraestructuras submarinas
- Seguimiento del medio ambiente marino
- Investigación y observación oceanográfica
- Búsqueda submarina y estudios visuales
- Mantenimiento submarino ligero, en función del vehículo y de las herramientas
Las soluciones ROV de Pelagix están diseñadas para la investigación marina, la inspección submarina y las operaciones submarinas.
4. ¿Qué modelos de ROV ofrece Pelagix?
Pelagix ofrece los vehículos submarinos operados remotamente ROV-050 y ROV-100.
| Modelo | Profundidad máxima de funcionamiento | Capacidad de carga útil | Aplicaciones habituales |
| ROV-050 | 300 m | 15 kg | Inspección submarina, seguimiento del medio ambiente y mantenimiento ligero de tuberías |
| ROV-100 | 300 m | 30 kg | Investigación oceanográfica, inspección de presas y operaciones submarinas |
El modelo más adecuado depende del entorno operativo, de la carga útil necesaria y de los objetivos de la misión.
5. ¿A qué profundidad puede operar un ROV de Pelagix?
Tanto el ROV-050 como el ROV-100 tienen una profundidad máxima de funcionamiento de 300 metros. La configuración completa del sistema, incluido el umbilical, las cámaras, los sensores y otros accesorios, también debe ser adecuada para la profundidad de operación prevista.
Póngase en contacto con Pelagix indicando los requisitos de su proyecto para confirmar la configuración adecuada.
6. ¿Cómo se controla un ROV?
Un piloto de ROV controla el vehículo desde una estación en superficie mediante una interfaz de control y la información en directo de las cámaras e instrumentos de a bordo. El piloto ajusta el movimiento y la posición del vehículo para inspeccionar una zona o realizar una tarea.
Otros miembros del equipo pueden supervisar la señal de vídeo, gestionar el umbilical, registrar observaciones o manejar equipo adicional, según la misión.
7. ¿Lleva un ROV personas bajo el agua?
No. Un ROV es un vehículo submarino no tripulado. Sus operadores permanecen en la superficie mientras controlan el vehículo a distancia.
Esto permite a los equipos observar entornos submarinos y realizar determinadas tareas sin enviar a una persona al agua.8. ¿Cuánto tiempo puede permanecer un ROV bajo el agua?
La duración de la inmersión depende de la configuración del vehículo y de las condiciones de funcionamiento. En el caso de un ROV alimentado desde la superficie, el umbilical puede proporcionar energía durante toda la misión, pero siguen existiendo límites prácticos.
El clima, las corrientes, el estado del equipo, los requisitos de mantenimiento, la gestión del umbilical y los turnos de los operadores pueden afectar a la duración de una inmersión. Póngase en contacto con Pelagix para obtener información sobre la duración de funcionamiento de una configuración específica de ROV.
9. ¿Qué cámaras e instrumentos pueden utilizarse en un ROV?
Los ROV suelen utilizar cámaras submarinas y luces para la navegación y la inspección visual. Dependiendo del modelo y de la misión, el equipo adicional puede incluir sonar, sensores medioambientales, equipos de posicionamiento o herramientas para la intervención submarina.
Los instrumentos disponibles y las opciones de integración dependen de la capacidad de carga útil del vehículo, de sus interfaces y de los requisitos del proyecto.
10. ¿Pueden los ROV de Pelagix transportar sensores o herramientas adicionales?
El ROV-050 tiene una capacidad de carga útil declarada de 15 kg, mientras que el ROV-100 tiene una capacidad de carga útil declarada de 30 kg. Las herramientas y sensores que pueden integrarse dependen de su tamaño, peso, requisitos de energía, interfaces de comunicación y del entorno operativo.
Por favor, comparta con Pelagix los detalles del equipo y la misión que pretende utilizar para comprobar la compatibilidad.
11. ¿Cuál es la diferencia entre el ROV-050 y el ROV-100?
Ambos modelos tienen una profundidad nominal de 300 metros, pero ofrecen diferentes capacidades de carga útil. El ROV-050 ofrece una capacidad de carga útil de 15 kg y está diseñado para aplicaciones como la inspección submarina y la supervisión medioambiental. El ROV-100 ofrece una capacidad de carga útil de 30 kg para proyectos que pueden requerir una carga útil mayor.
La elección entre uno u otro también depende de las herramientas, las condiciones de despliegue y los requisitos operativos.
12. ¿Puede utilizarse un ROV para la inspección de presas y tuberías?
Sí. Los ROV pueden utilizarse para inspeccionar visualmente estructuras submarinas como superficies de presas, compuertas, zonas de toma y tuberías. El vídeo en directo puede ayudar a los operadores a identificar zonas que pueden necesitar un examen más detallado, como acumulaciones de sedimentos, daños superficiales o corrosión.
El alcance de la inspección depende de la visibilidad, el acceso, las condiciones del agua y el equipo instalado en el ROV.
13. ¿Puede operar un ROV en aguas con poca visibilidad?
Los ROV pueden funcionar en condiciones de visibilidad difíciles, pero la calidad de la inspección visual depende de factores como los sedimentos en suspensión, la iluminación y el movimiento del agua. Cuando la visibilidad de la cámara es limitada, un equipo de sonar adecuado puede ayudar a los operadores a comprender su entorno.
La configuración adecuada de los sensores debe seleccionarse en función del emplazamiento y de los objetivos de la inspección.
14. ¿Cómo se lanza y recupera un ROV?
Un ROV se lanza desde un emplazamiento adecuado en la superficie, como un buque, una plataforma o un emplazamiento en tierra. Una vez completada su misión, el piloto lo hace regresar a la superficie, donde el equipo lo recupera utilizando el equipo adecuado al tamaño, el peso y las condiciones de despliegue del vehículo.
La planificación del lanzamiento y la recuperación debe tener en cuenta las condiciones del agua, el acceso, el espacio disponible y la gestión del umbilical.
15. ¿Cuántas personas se necesitan para manejar un ROV?
El número de personas depende del vehículo, de la misión y del entorno de despliegue. Un equipo puede incluir un piloto de ROV, una persona que gestione el umbilical y personal responsable de la inspección, el registro de datos o equipos adicionales.
Las operaciones más complejas pueden requerir técnicos y personal de apoyo adicional.
16. ¿Cómo elijo el ROV adecuado para mi proyecto?
Comience por considerar su profundidad máxima de operación, las tareas que el vehículo debe realizar y el equipo que debe transportar. También es útil evaluar:
- Visibilidad del agua y corrientes
- Requisitos de cámara, iluminación y sensores
- Capacidad de carga útil y compatibilidad de herramientas
- Longitud del umbilical y condiciones de despliegue
- Espacio y personal disponibles en superficie
- Requisitos de registro y notificación de datos
Pelagix puede ayudarle a analizar las opciones de ROV disponibles y a identificar una configuración adecuada para su aplicación.
17. ¿Cómo puedo solicitar un presupuesto para un ROV Pelagix?
Por favor póngase en contacto con Pelagix con su aplicación prevista, profundidad de funcionamiento, ubicación, sensores o herramientas necesarios y cualquier otro requisito del proyecto. Esta información ayudará al equipo a recomendarle un modelo adecuado y a preparar un presupuesto.


